

板块导览
快速开始
新人入门路径:了解 NEC、10 日集训、CURC2027 onboarding
竞赛
ROBOCON 备赛指南、赛程安排与历年资料存档
CURC 2027
新赛季筹备:新人学习区与机构/视觉/运营 SIG
社区
团队介绍、项目展示、活动记录与财务公开
Wiki
知识库:学习路径、经验沉淀与常见问题
技能库
150 个 AI Coding Skills,按 12 大类索引检索

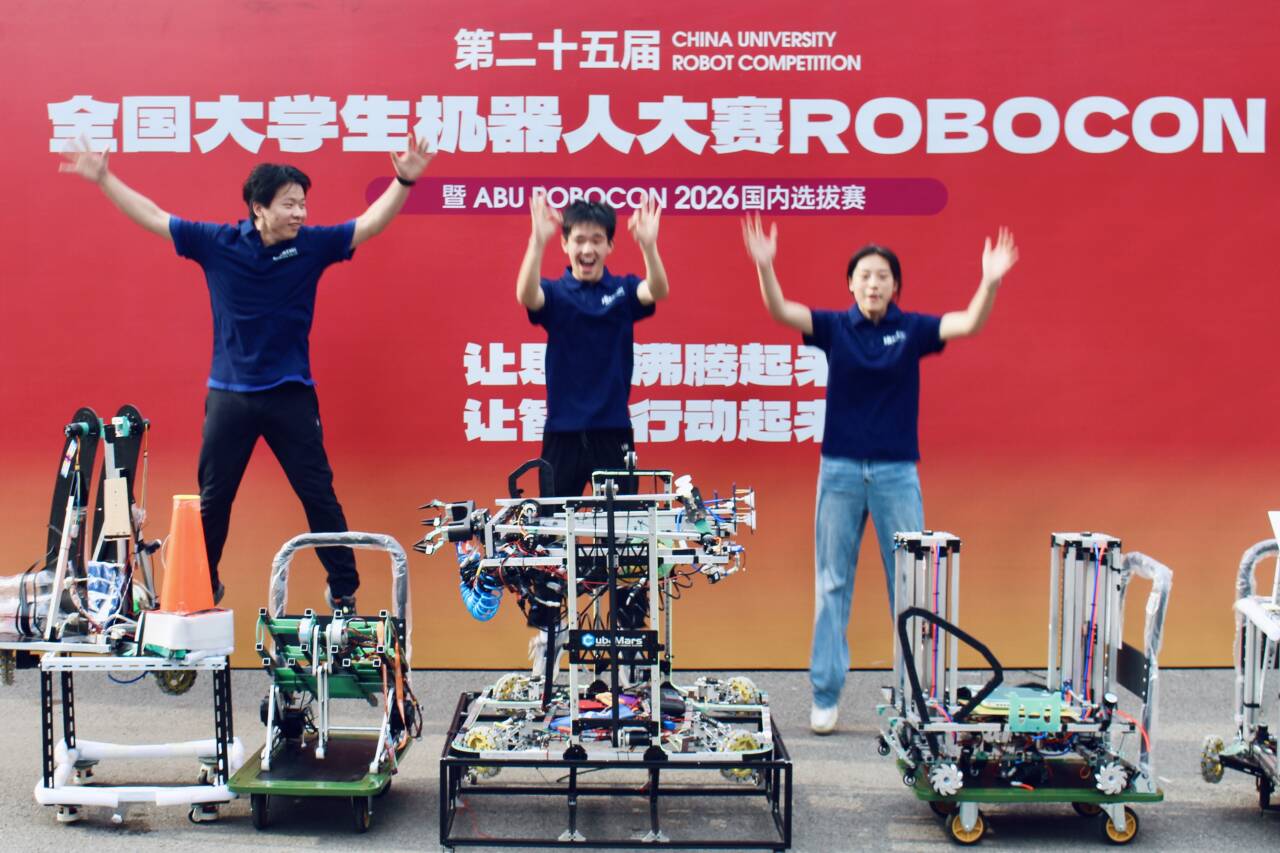
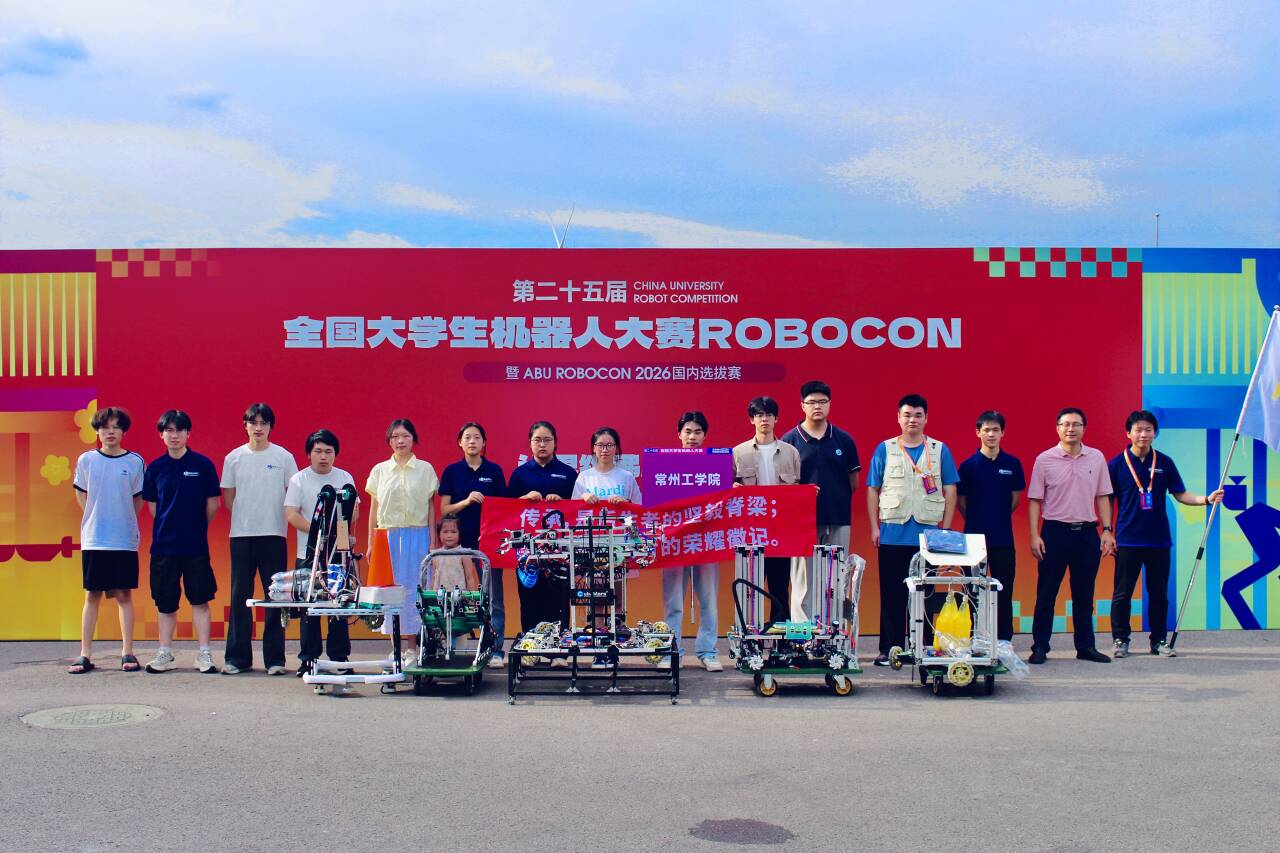
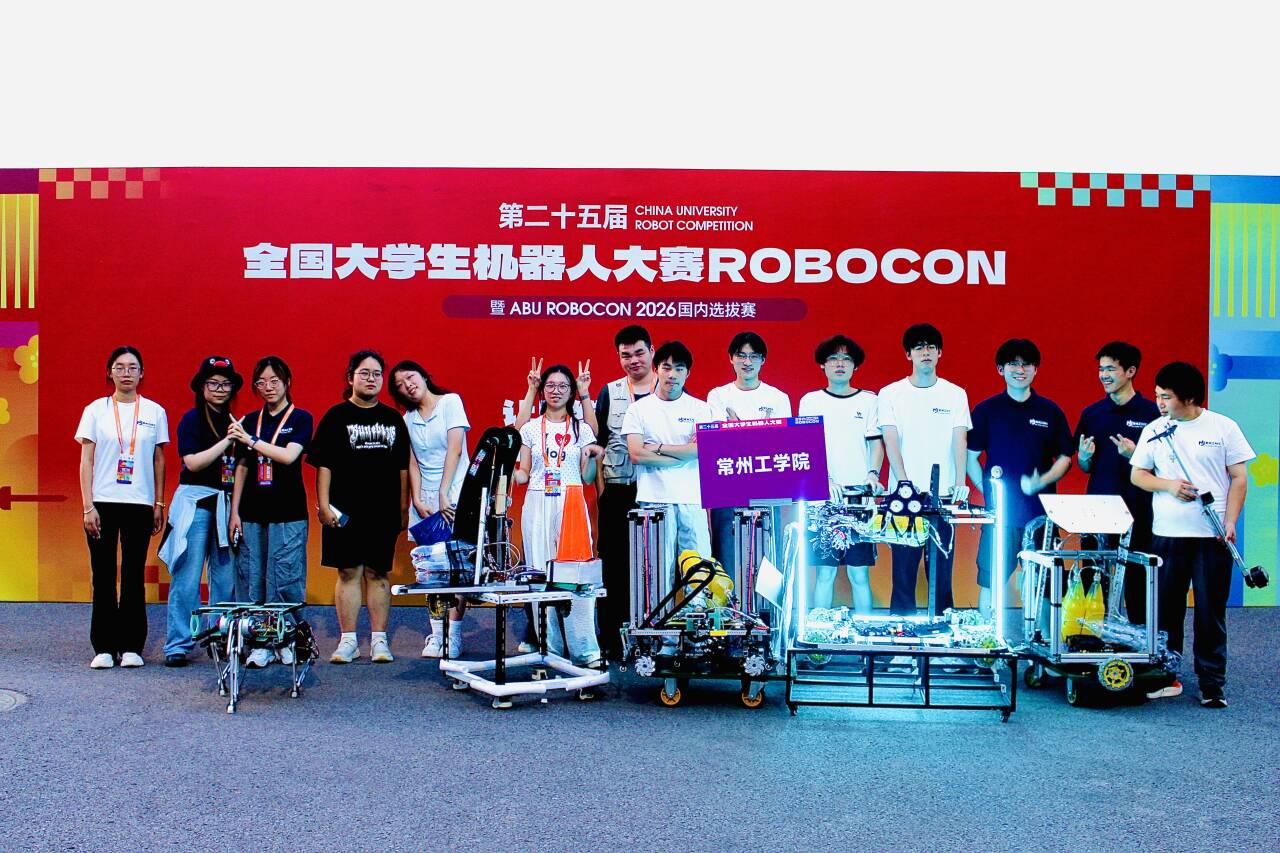
61
活跃成员与贡献者
12
开源项目与赛季仓库
3+
年 ROBOCON 全国赛经验
核心领域
赛季工程基线
底盘控制、视觉识别、能量管理,已在 ROBOCON 2026 赛季验证
底盘设计
差速轮、全向轮、麦轮选型与运动学模型,含 OpenTpuOmniWheel 开源方案
ROBOCON 备赛
3 年参赛沉淀:机械、电控、视觉、策略与现场调试经验
嵌入式与系统
STM32 / ESP32 实时控制、AGL on openEuler、RT-Thread 实践
知识图谱构建
社区沉淀的赛事与工程经验,可以通过下面两个开源工具转化为可检索、可推理的知识图谱,配合 Claude Code / MCP 让 AI 直接读写社区知识库:Basic Memory
用 Markdown + MCP 把对话、笔记沉淀为本地知识图谱(SQLite 索引,
[[双链]] 关联),Claude 可直接读写,零基础设施上手Graphiti
Zep 开源的时序知识图谱框架,为 Agent 构建动态长期记忆,支持实体关系增量更新,后端可选 Neo4j / FalkorDB
- Basic Memory
- Graphiti
适合个人/小组:笔记即图谱,无需数据库。之后在与 Claude 的对话中说「记录一下 XX 方案」,即会自动写入本地 Markdown 笔记并建立关联。
代表项目
Duma 人形机器人
1W 以内小型人形机器人开源项目
MechDog 轮腿机器狗
基于 K230/KFS 的轮腿机器狗工程
AGL on openEuler
智能汽车 AGL 在 openEuler 上的适配
主轴雕刻机
A416 实验室 CNC 加工设备操作指南
星闪手柄
新一代无线通信技术验证
更多项目
查看 NEC 全部机器人、AI、嵌入式与科研项目
三步加入 NEC
加入社区
扫码进入飞书/微信群,获取仓库权限与赛季通知;也可直接添加 26-27 赛季领队微信,备注「CURC2027-姓名」。
加入社区
查看入群二维码
环境搭建
克隆 NEC 主仓库,验证本地开发环境。
提交第一个 PR
跟着新人 onboarding 跑通 Demo,完成首次贡献。
CURC 2027 新人入队
跑通 Demo → 提交 PR
NEC 主仓库采用 木兰宽松许可证第 2 版(Mulan PSL v2)。本站基于 Mintlify 构建,源码托管于 GitHub。